Захваты, толкатели и концевые инструменты для коботов
Концевые инструменты (EOAT) для коллаборативных роботов
Позиции раздела
6-
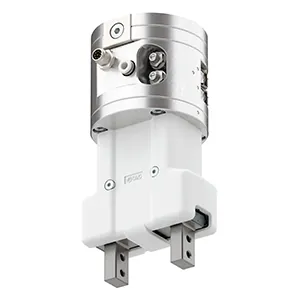 Пневмозахват для коллаборативных роботов – RMH
-
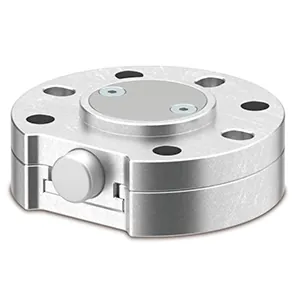 Устройство ручной смены инструмента, нажимной тип / зажимной тип − RMTM
-
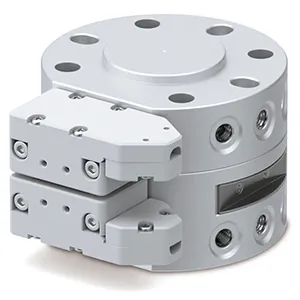 Устройство автоматической смены инструмента - RMTA
-
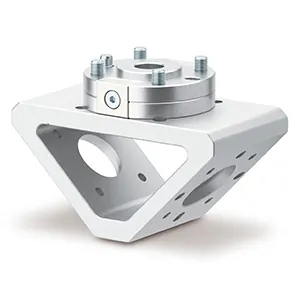 Адаптер для установки нескольких инструментов − RMMA
-
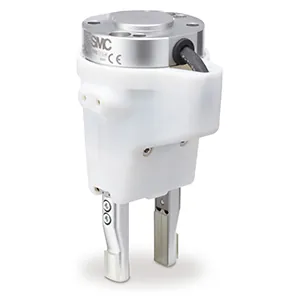 Пневмозахват для коллаборативных роботов – JMHZ2-X7400B/X7500
-
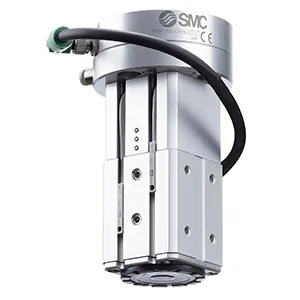 Магнитный захват для коллаборативных роботов – MHM-X7400A
Расчёт
Подберём позицию SMC под задачу
Опишите задачу или приложите опросный лист, чертёж, ТЗ — инженер свяжется в течение рабочего дня.
- 01Заявка
Контакты и пара слов о задаче
- 02Консультация инженера
Уточняем параметры и условия работы
- 03Предложение
Схема, стоимость и срок изготовления
Удобнее напрямую?+7 (812) 907-45-64+7 (931) 300-34-00office@marsgroup-spb.ru