Концевые инструменты (EOAT) для коллаборативных роботов
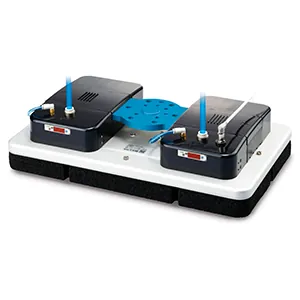
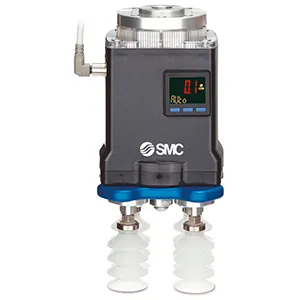
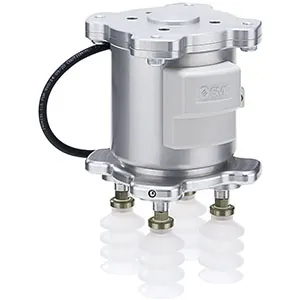
Система вакуумного захвата – ZGS/ZGP
Характеристики и особенности
- Сокращение времени на разработку и установку – Все ключевые периферийные устройства объединены в единый блок
- Обеспечивает уменьшение габаритов робота – Компактная и легкая конструкция для сокращения размеров робота
- Оптимизация устройства для максимальной эффективности – Количество эжекторных комплектов можно выбрать в зависимости от требуемого расхода
- Повышение производительности – Эффективный захват деталей различных форм и размеров.
- Комплект эжекторов, пеноматериал, клапан подачи и клапан сброса воздуха, датчик давления встроены в каждый эжекторный блок, что делает возможным его незамедлительное использование, просто подключив разъем М8 (электропитание) и подвод воздуха
- Макс. усилие захвата: 2144 Н; Размер пеноматериала: 400 x 240; Вес: 3.9 кг
- Макс. усилие захвата: 880 Н; Размер пеноматериала: 300 x 180; Вес: 1.8 кг
- Макс. усилие захвата: 440 Н; Размер пеноматериала: 200 x 120; Вес: 1.3 кг
- Возможность установки на промышленных и коллаборативных роботах: Universal Robots, OMRON/TECHMAN, FANUC и Yaskawa
- Сохраняет захват в любом положении, вне зависимости от площади контактной поверхности.
Поставляем оригинальную продукцию SMC отдельно и в составе наших систем. Инженер проверит исполнение, предложит замену для снятых с производства позиций и рассчитает срок.
Другие позиции раздела
Концевые инструменты (EOAT) для коллаборативных роботов →
Расчёт
Запросите цену на Система вакуумного захвата – ZGS/ZGP
Опишите задачу или приложите опросный лист, чертёж, ТЗ — инженер свяжется в течение рабочего дня.
- 01Заявка
Контакты и пара слов о задаче
- 02Консультация инженера
Уточняем параметры и условия работы
- 03Предложение
Схема, стоимость и срок изготовления
Удобнее напрямую?+7 (812) 907-45-64+7 (931) 300-34-00office@marsgroup-spb.ru