Концевые инструменты (EOAT) для коллаборативных роботов
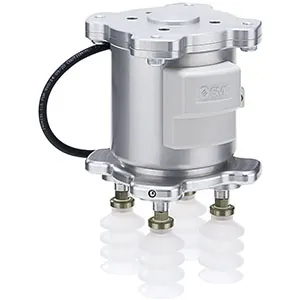
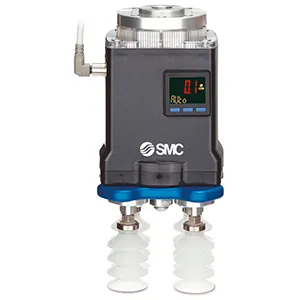
Вакуумный захват для коллаборативных роботов - ZXP-X1
Характеристики и особенности
- Минимизируйте работы по монтажу – вакуумный захват со встроенным вакуумным эжектором, клапаном подачи/сброса воздуха, датчиком давления и присосками
- Сократите затраты времени на настройку – технология Plug and Play для незамедлительного использования на коботе
- Широкие возможности перемещения – гибкая перестраиваемая конфигурация благодаря разнообразию типов, форм и материалов присосок.
- Подходит для коботов производства: Universal Robots, OMRON Corporation, TECHMAN ROBOT Inc, FANUC CORPORATION, YASKAWA Electric Corporation, Mitsubishi Electric Corporation, Kawasaki Heavy Industries, Ltd., KAWADA ROBOTICS CORPORATION
- Для работы просто подсоедините пневмотрубку и электропитание
- Максимальная рабочая нагрузка: 7 кг
- Макс. расход всасывания: 17 норм. л/мин
- Макс. разрежение: -84 кПа
- Соответствие ISO 9409-1-50-4-M6, ISO 9409-1-31.5-4-M5.
Поставляем оригинальную продукцию SMC отдельно и в составе наших систем. Инженер проверит исполнение, предложит замену для снятых с производства позиций и рассчитает срок.
Другие позиции раздела
Концевые инструменты (EOAT) для коллаборативных роботов →
Расчёт
Запросите цену на Вакуумный захват для коллаборативных роботов
Опишите задачу или приложите опросный лист, чертёж, ТЗ — инженер свяжется в течение рабочего дня.
- 01Заявка
Контакты и пара слов о задаче
- 02Консультация инженера
Уточняем параметры и условия работы
- 03Предложение
Схема, стоимость и срок изготовления
Удобнее напрямую?+7 (812) 907-45-64+7 (931) 300-34-00office@marsgroup-spb.ru